尹浩然 · 电子信息工程本科在读
嵌入式软件 / 机器人控制实习带队参赛,
用代码完成挑战。
智能车队长,独立编写主要整车软件,取得全国总决赛二等奖。负责科研机器人底盘控制软件,完成双伺服驱动与 RTK 实地导航联调;同时具备物联网后端、前端与设备集成经验。
寻找专业相关实习 · 2027 年寒假可考虑到岗 · 城市不限
全国大学生智能汽车竞赛全国总决赛二等奖
卡丁快跑 · 队长 / 核心软件负责人72.442 s
油茶整形修剪机器人研制国家重点研发计划项目子课题 · 底盘控制软件负责人
01 / SELECTED WORK
项目成果与我的核心贡献
竞赛成绩、实物记录与实现细节
一起呈现完整的工程实践
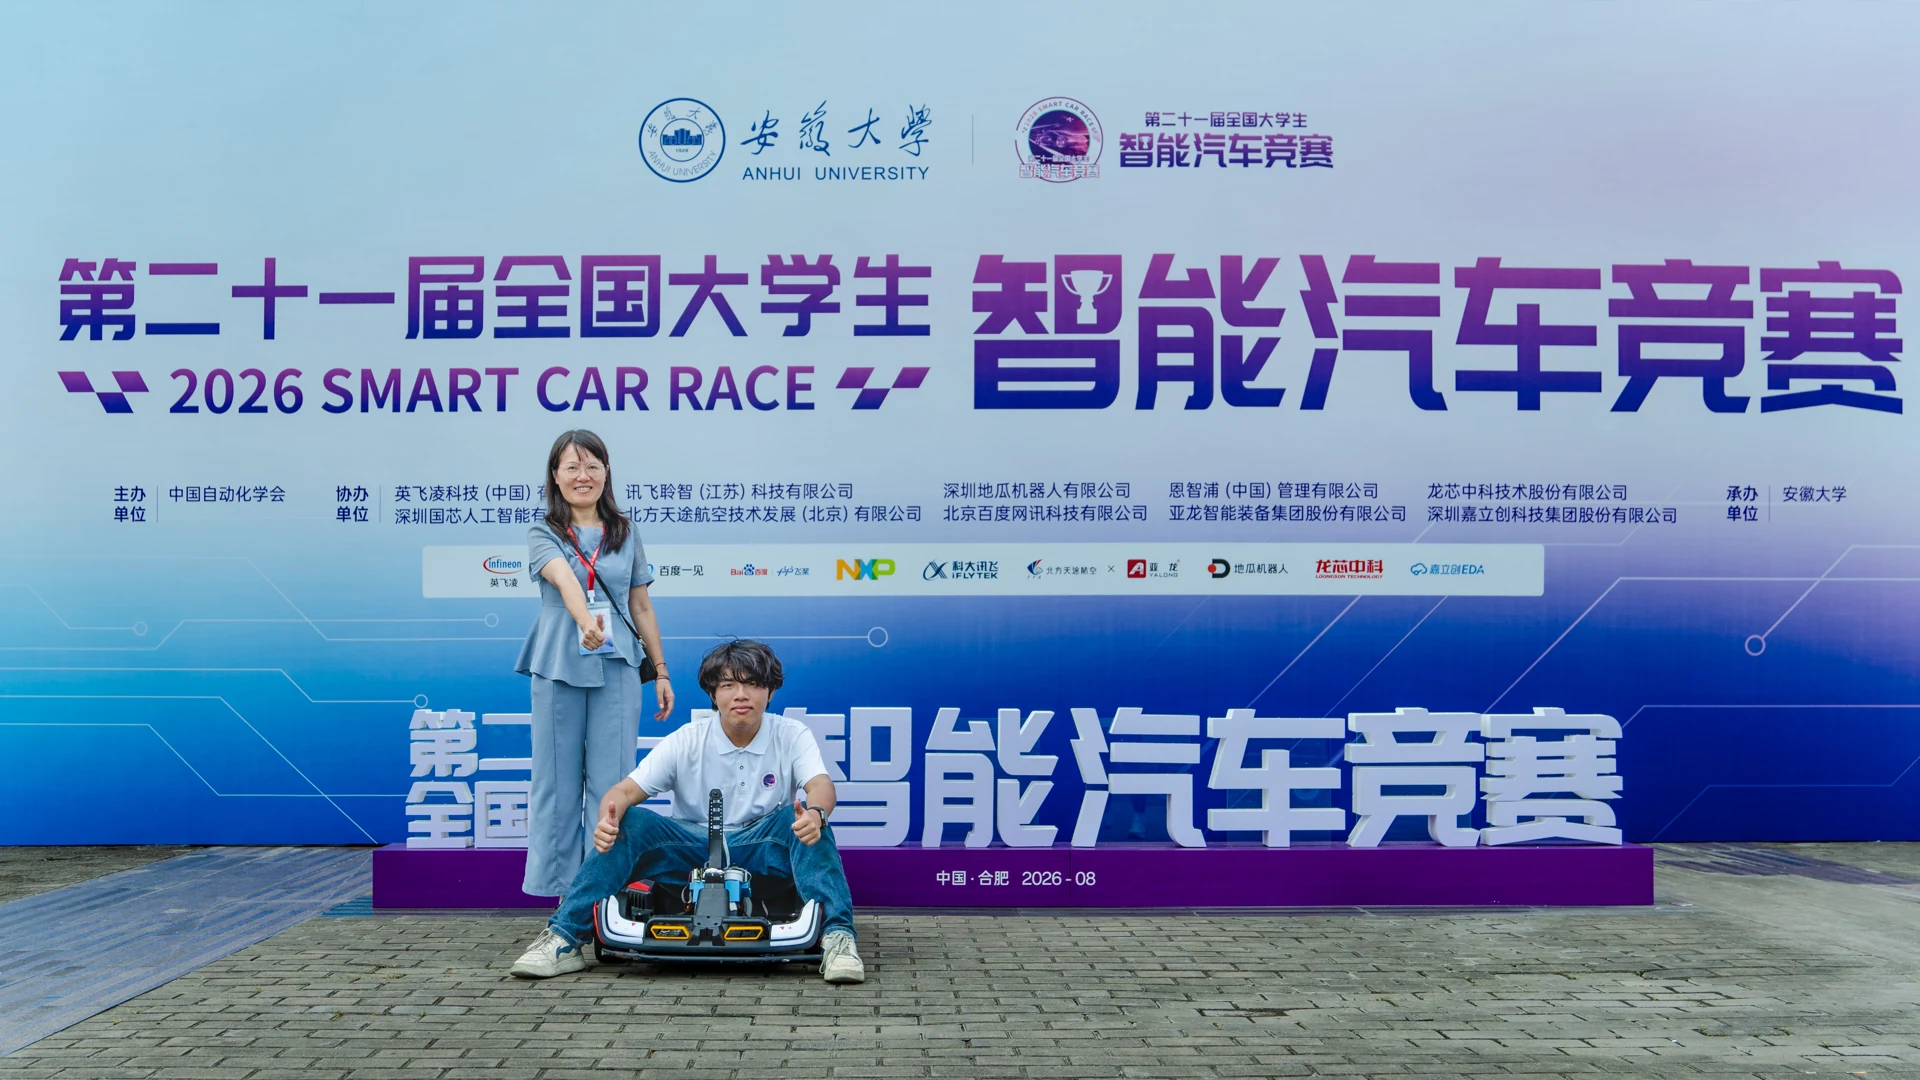
全国总决赛现场查看大图
5 ms定时器中断周期
25 ms前向状态预测
17.5 kg双后轮驱动底盘
全国总决赛二等奖
智能车:从底层软件
到自主赛道任务
队长 / 核心软件负责人 · 中南林七队
担任中南林七队队长,独立编写主要整车软件。基于 TC264DA 裸机系统,完成传感器采集、路径跟踪、双轮速度闭环及竞赛状态机,承担核心算法实现、参数整定与整车调试。
TC264DA裸机开发Pure Pursuit / Stanley电子差速
72.442 s总决赛最终成绩
本组二等奖第 3 名 · 距一等奖末位 2.030 s
查看工程细节02 / ROBOTICS
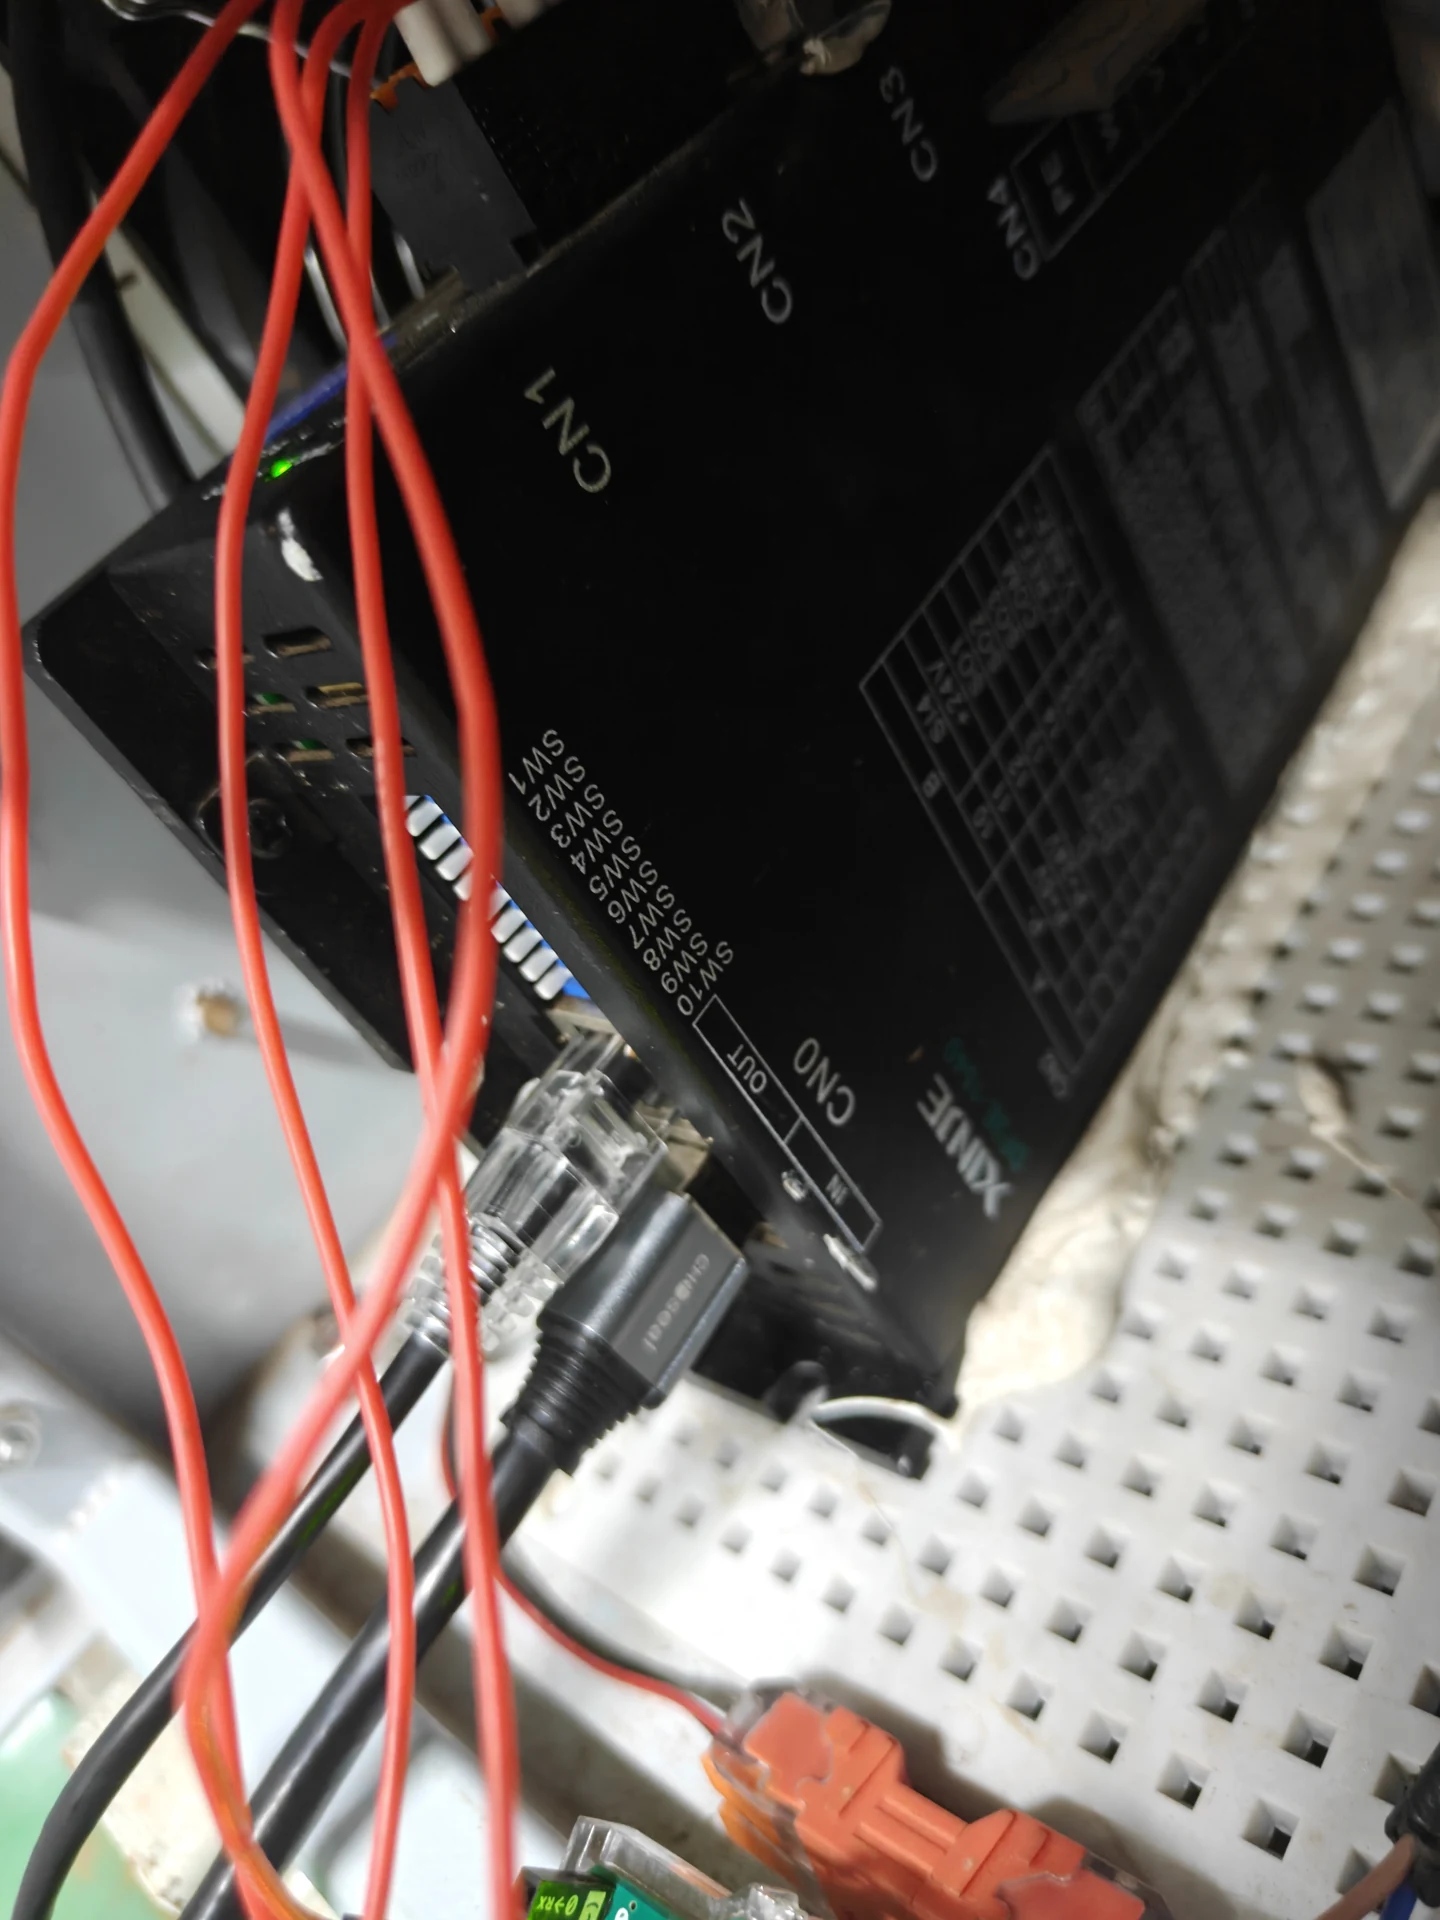 伺服驱动与底盘接线调试国家重点研发计划项目子课题
油茶整形修剪机器人
底盘控制软件负责人 / 导航与整车联调
负责机器人底盘控制软件,主导 RS485 / Modbus RTU 双伺服驱动、运动指令接口与执行联调。接入 RTK 实时定位和路径纠偏,贯通导航输出与底盘执行,已完成下地导航测试。
Modbus RTURTK 导航ROS 应用
文韬教授团队
子课题 2022YFD2202102-4查看项目
03 / CONNECTED SYSTEMS
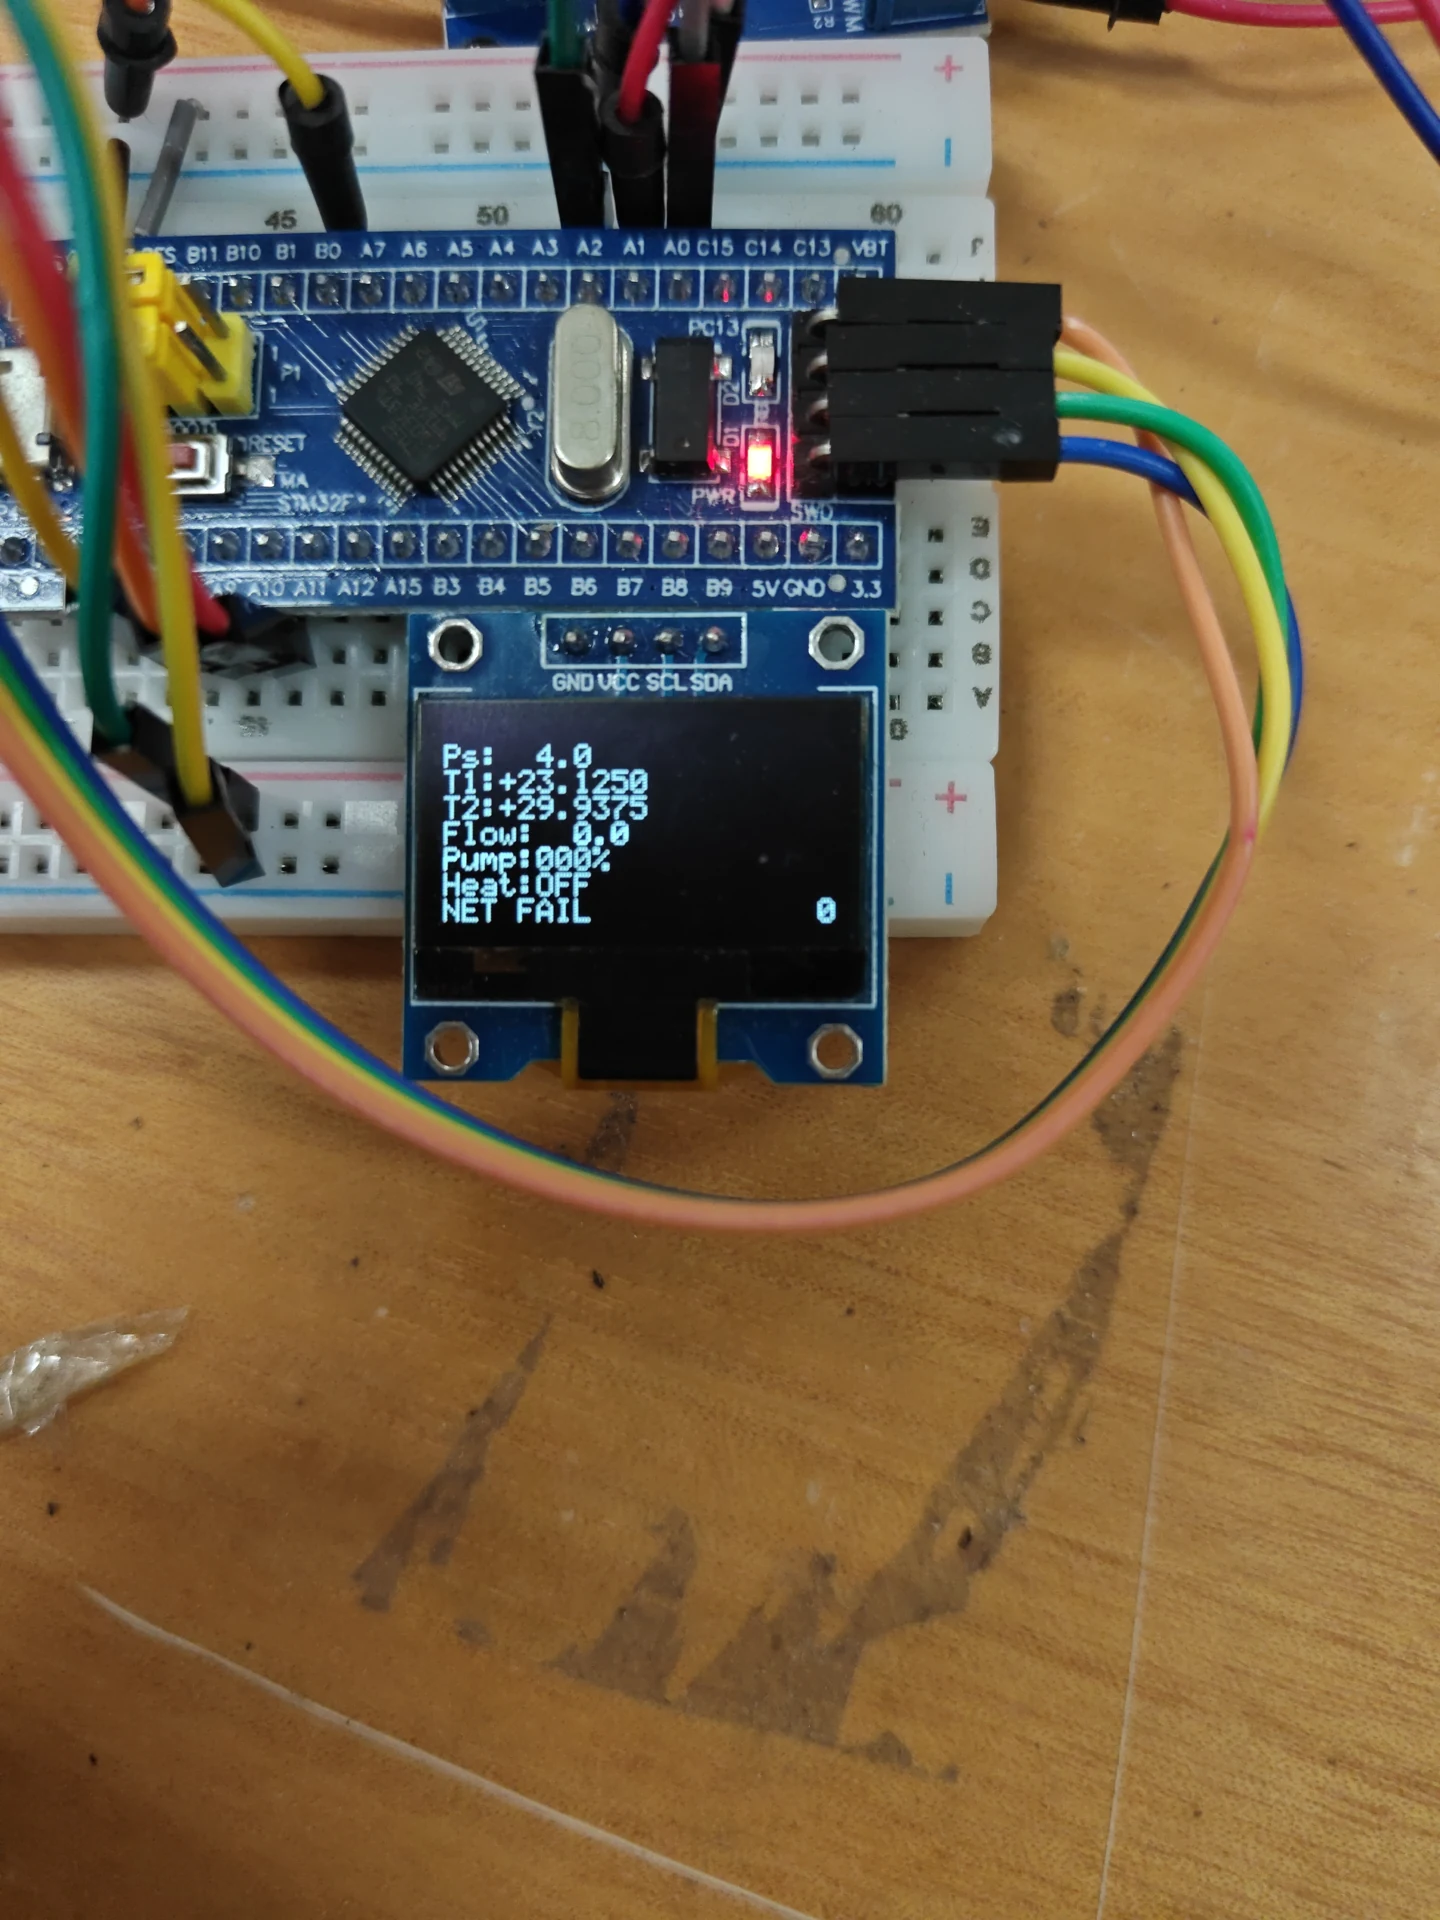 STM32 设备端与本地状态显示湖南省物联网创新设计大赛三等奖
物联网水系统:设备控制与监控平台
后端与主要前端负责人 / 软硬件系统集成
负责后端及主要前端,从 ThingsBoard 接入推进到自建 Node.js / Vue 控制平台。实现实时遥测、参数配置、历史记录与自动化任务,建立指令 ACK、执行结果和超时追踪,完成设备到 Web 的系统联调。
ThingsBoardNode.js / WebSocketVue / SQLite
智能车 / 持续迭代
把控制算法组织成可维护的软件
控制与界面按双核任务分工;路径导航、状态机和在线调参分模块组织。DFlash 保存路径与参数,结合校验、跨核互斥和提交标记处理持久化可靠性。
control.c · path_nav.c · flash_storage.c物联网 / 平台实现
设备可控,也要知道指令执行到了哪一步
区分指令 ACK 与任务执行结果,跟踪失败、超时和取消状态。前端包含总览、手动控制、自动化、参数、报警、历史及工程调试七个页面。
MQTT 接入 → 命令追踪 → WebSocket → Vue成果记录 / 全国总决赛
全国二等奖,
72.442 秒完成挑战。
第二十一届全国大学生智能汽车竞赛 · 卡丁快跑(本科)
本组二等奖第 3 名,与一等奖末位相差 2.030 秒。
作为队长与核心软件负责人,将路径跟踪、速度控制和任务执行落到实车,并完成全国总决赛任务。
查看获奖证书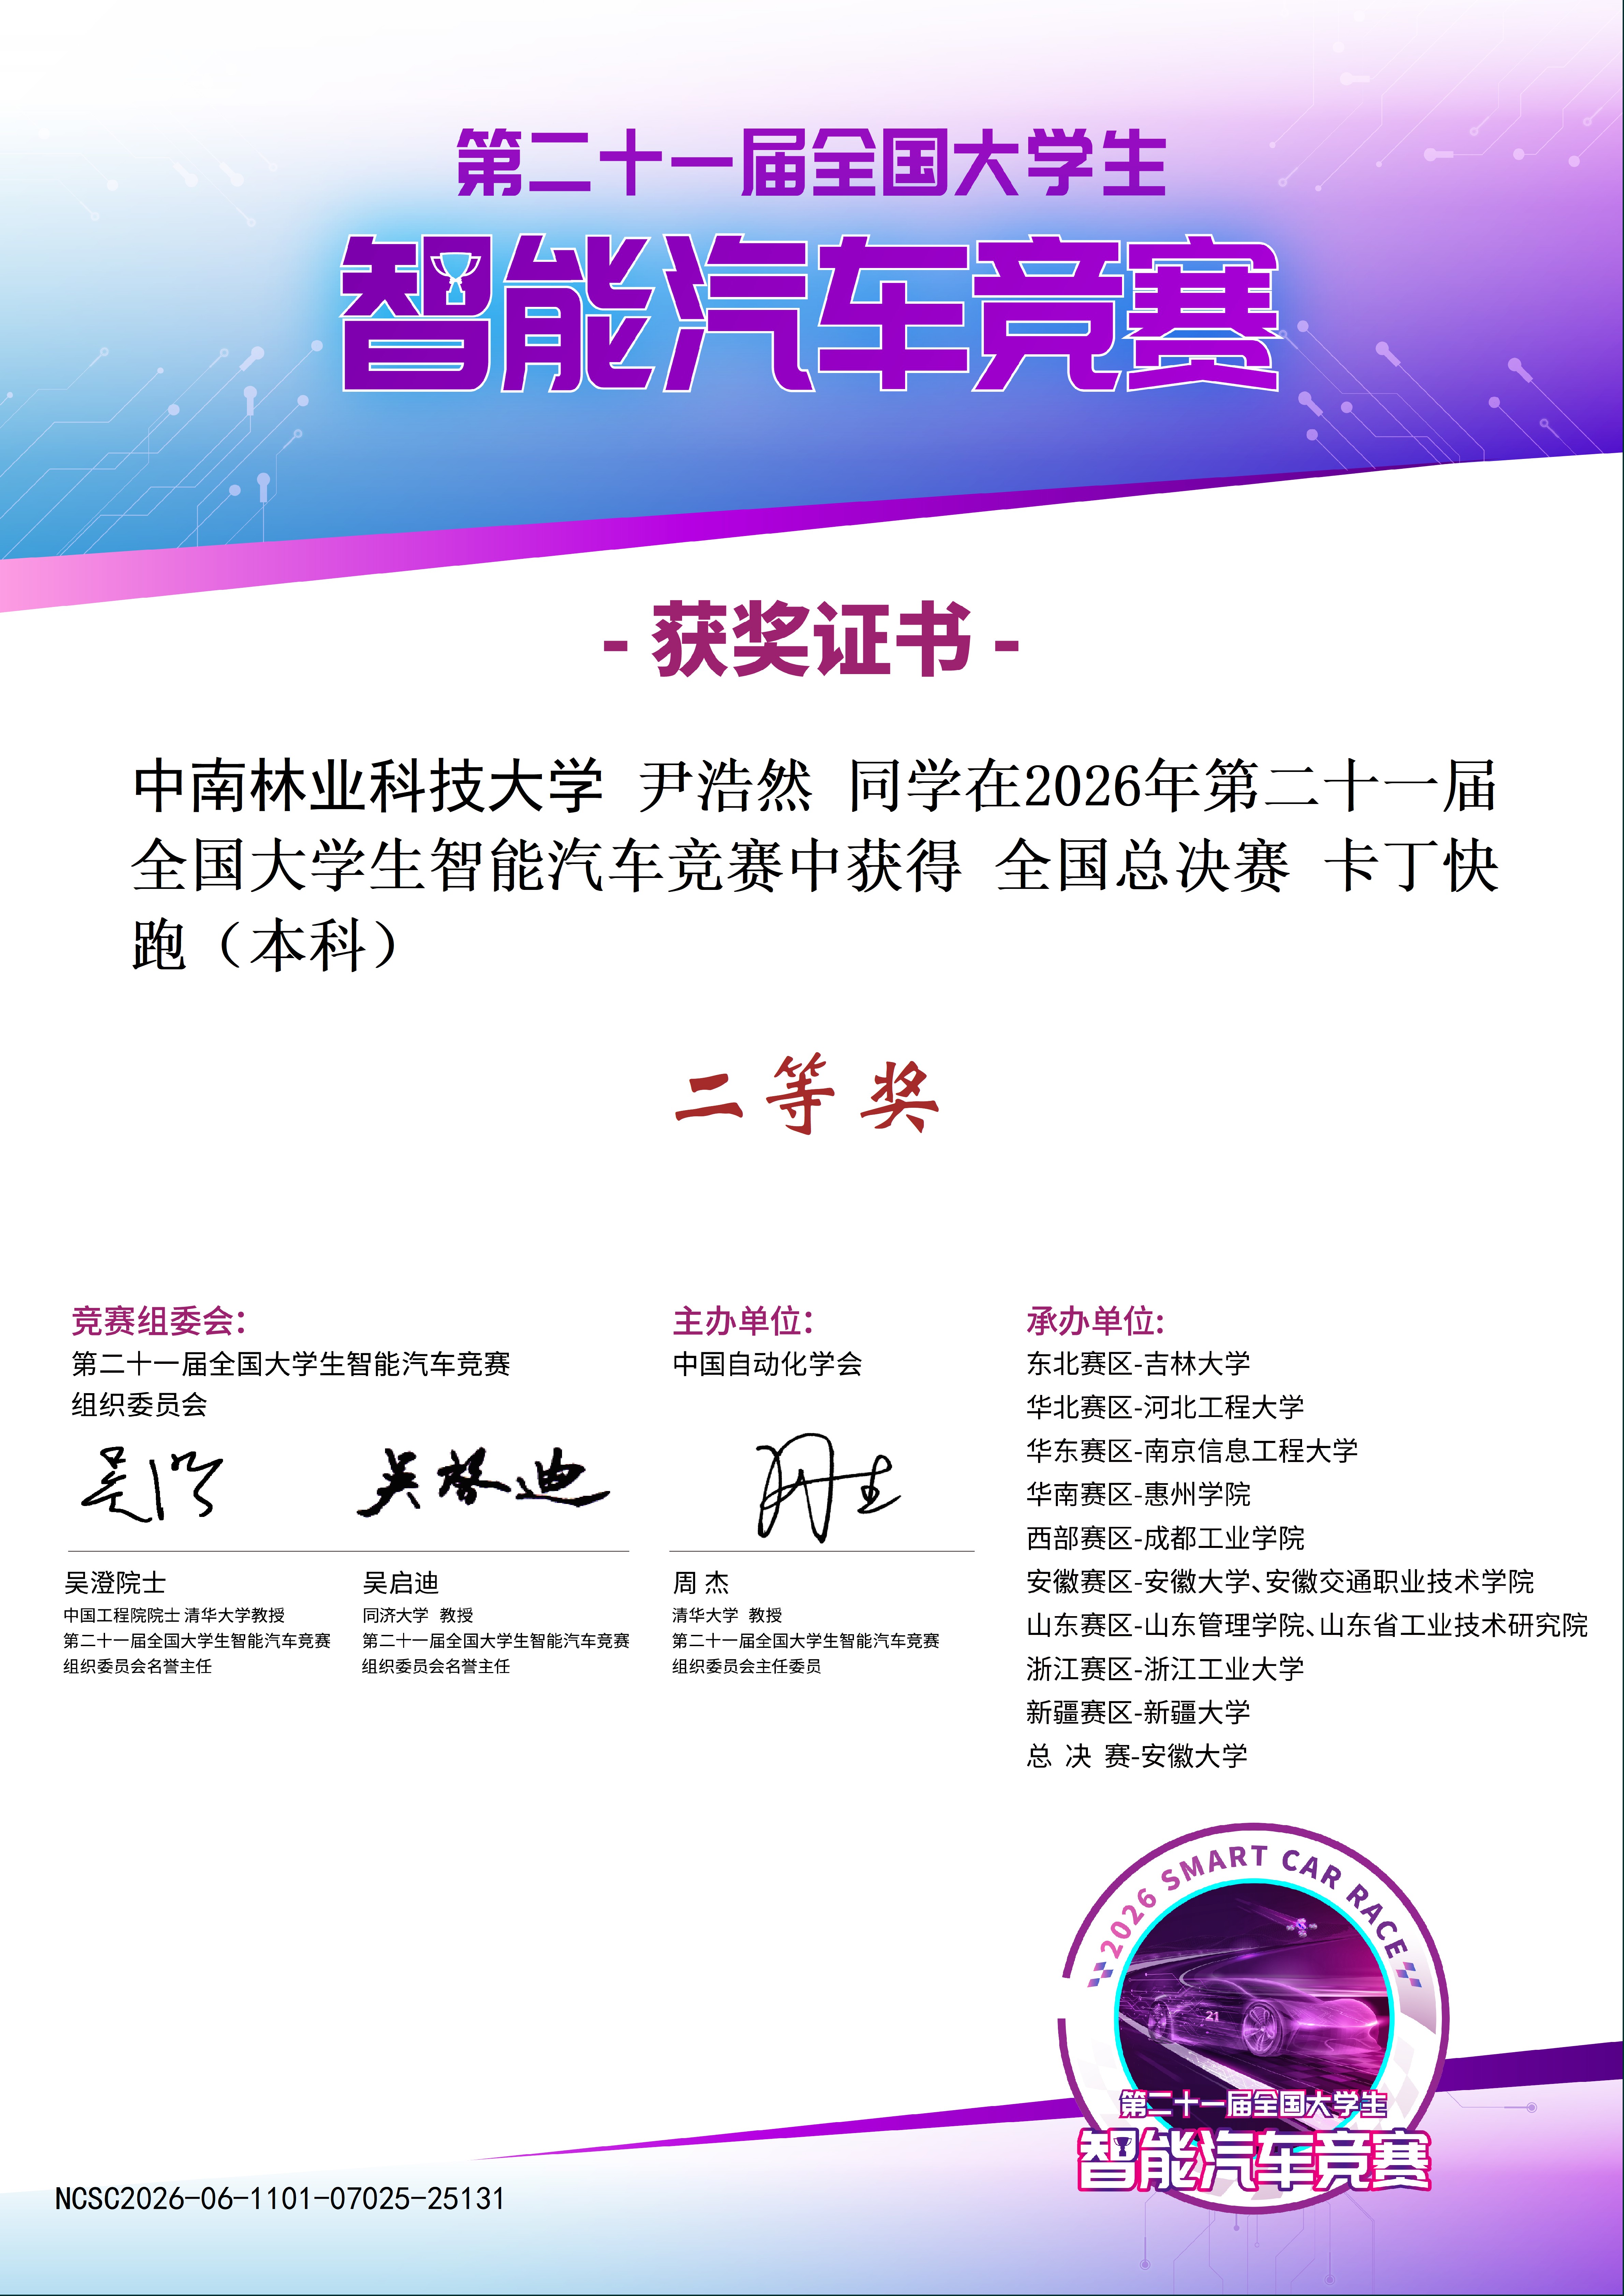
技术展开 / SYSTEM DESIGN
系统如何运转,我解决了什么。
切换项目查看架构、难点与成果
进一步了解智能车控制链路实现+
UNDER THE HOOD
智能车软件:采集、决策与执行
按控制链路查看关键实现
状态采集与 200 Hz 任务组织集成 IMU、左右轮速编码器及转向绝对值编码器,在 TC264DA 裸机系统中,以 5 ms 定时器中断组织采集与控制任务。
路径匹配与预测式转向控制连续线段匹配结合 Pure Pursuit 与 Stanley / 横向误差反馈;引入自适应前视距离和约 25 ms 状态预测,开展高速轨迹跟踪实车整定。
速度闭环与左右轮电子差速速度规划、速度闭环与 Ramp 共同组织纵向控制;根据车辆运动学实现电子差速,兼顾转弯时的左右驱动轮速度关系。
任务状态机与赛道联调通过状态机组织路径跟随、停车和返航,实现倒车跟踪;结合实车运行反馈完成参数整定和软硬件故障排查。
移动端作品 / UNI-APP & AGENT
SAN:带本地记忆的 AI 伙伴
Android 应用开发实践
从界面到模型交互与本地存储
uni-app · Vue 3 · TypeScript把 AI 能力做进应用,
让对话、工具与记忆协同工作。
围绕具有持续记忆的 AI 伙伴设计应用。用户配置模型 API,应用在本地保存会话和记忆,通过工具调用管理信息,并把相关记忆用于后续对话。
实现范围包含流式消息更新、工具执行与结果回传、记忆管理、会话管理,以及 API、提示词、工具和显示配置。
RenderJS / SSETool CallingPiniaSQLiteMarkdown / KaTeX
查看实现细节 应用中的七类页面
- 对话流式消息、会话切换与重新生成
- 设置应用配置、数据导出与备份恢复
- API 与模型请求配置、模型选择与参数调整
- 工具管理配置可用工具与模型执行能力
- 记忆管理查看、编辑与删除本地记忆
- System Prompt编辑应用的系统提示词
- 显示调整主题与内容展示偏好
移动端兼容RenderJS 打通流式输出
把 SSE 接收放到 WebView 渲染层,再通过桥接回传业务层,实现内容增量更新,并保留非流式回退路径。
Agent 工具执行从工具请求到结果回传
解析工具调用、执行记忆与辅助工具、追加执行结果并继续生成;交互问答通过表单衔接用户输入。
本地记忆持久化与分层检索
SQLite 保存会话和记忆;代码包含向量检索、BM25 回退与全量注入,让检索能力按运行条件选择。
交互流程示意
本地步骤演示 · 非实时模型输出记忆保存记忆召回流式桥接AI 实践 / PLAYABLE EXPERIMENTS
AI 生成的交互作品
两款作品均由 AI 生成
可直接加载试玩
用可运行的作品展示 AI 在游戏与交互应用中的生成能力。下面两款游戏均由 AI 制作,可在页面内体验,也可打开独立窗口。
AI 生成 / CANVAS GAME
钢铁战线 IRON LINE
在页面内体验可运行作品
从页面交互到实时游戏系统
由 AI 生成的俯视角射击游戏,使用 React、TypeScript 与 Canvas 2D,包含团队死斗、生存波次、据点争夺、歼灭、夺旗、爆破与战略攻势七种模式,具有 AI 队友与敌人、武器配置、进度保存及手柄支持。
React / TypeScriptCanvas 2D / WebGLAI 对战本地进度存档
推荐电脑体验WASD 移动 · 鼠标瞄准 / 射击
Shift 冲刺 · 空格翻滚 · R 换弹
Esc 暂停 · 支持手柄
加载试玩独立窗口全屏体验结束试玩
可交互作品IRON LINE亲自体验,比截图更直接。
点击“加载试玩”进入游戏;页面提供本地单人 / AI 对战体验。
游戏作品还包含哪些系统?+
游戏按需加载。小屏幕建议使用独立窗口或横屏全屏体验。
AI 生成 / 3D GAME
方块造桥师 MINEBRIDGE
建造 → 加载 → 观察 → 调整
让结构设计变成可以亲手验证的交互
由 AI 生成的 3D 造桥游戏,使用 React、TypeScript 与 Three.js。在方块世界中选择材料、搭建桥梁,再通过车辆通行测试和应力视图观察结构反馈。
React / TypeScriptThree.js / 3D28 个冒险关卡9 类建造材料
查看实现细节推荐电脑体验从紫色锚点拖拽建造 · 1–9 切换材料
空格测试 · T 应力视图 · Q / E 旋转
Ctrl + Z / Y 撤销与重做
加载造桥试玩独立窗口全屏体验结束试玩
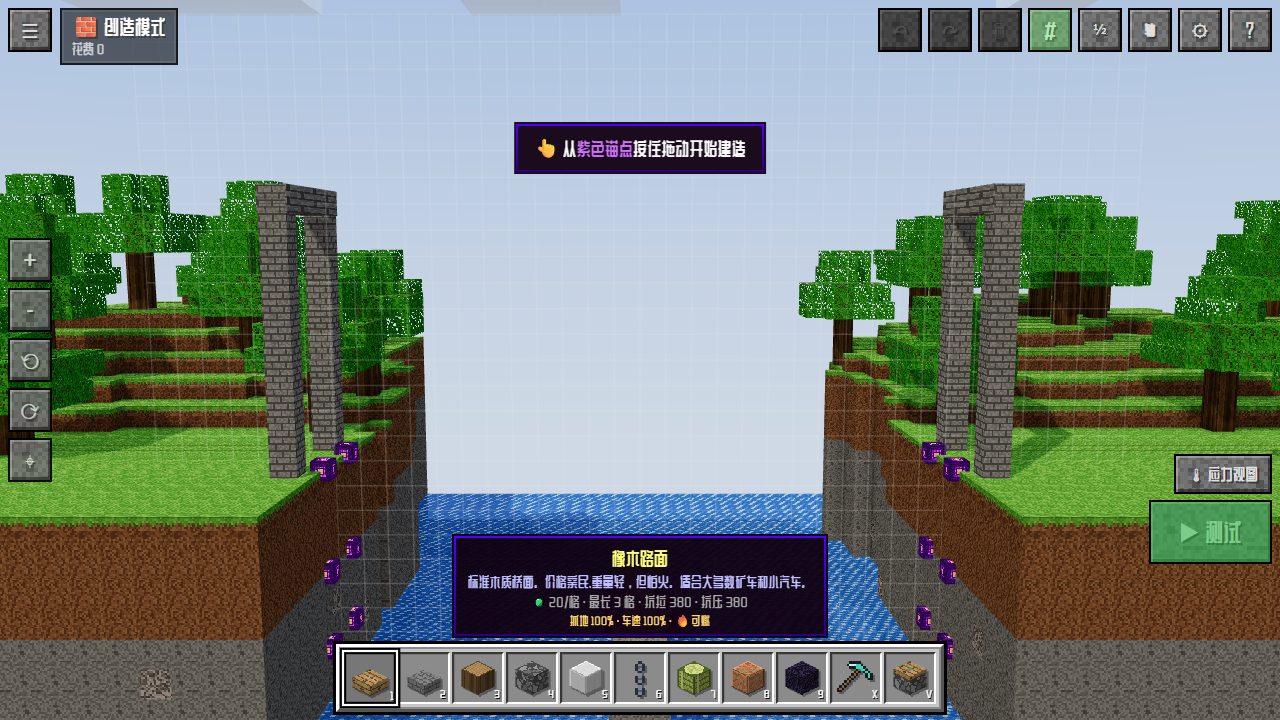
实际运行截图 · 创造模式从一座桥开始,探索材料与结构的关系。
造桥作品包含哪些系统?+
建造编辑器节点、材料与操作反馈
网格与半格吸附、镜像建造、移动与删除、撤销重做,让结构调整形成连续的操作流程。
模拟与观察车辆载荷与应力可视化
材料具有不同的质量、拉压与阻尼参数;观察车辆通行、连接破坏及天气扰动带来的反馈。
关卡与存档挑战目标与自由创造
28 个冒险关卡与创造模式,结合预算、通行结果和星级评价;设计与进度保存在浏览器本地。
按需加载,开始试玩后可选择冒险或创造模式。小屏幕建议横屏或打开独立窗口。
02 / CAPABILITIES
核心能力:控制开发优先,系统集成支撑
01嵌入式软件
以 C 与 AURIX TC264DA 为主要开发栈,具备裸机任务组织、定时器中断、PWM 电机控制、编码器反馈和多传感器联调经验。使用过 STM32 标准库进行 PWM 等外设开发,可结合硬件运行现象定位控制链路问题。
CAURIX TC264DASTM32PWM / UART
运动控制与驱动通信
Pure Pursuit、Stanley / 横向误差反馈,自适应前视、状态预测、速度规划、闭环控制、Ramp、电子差速及倒车跟踪。RS485 / Modbus RTU 双伺服驱动通信与整车调试。
物联网平台与系统集成
接触并使用 ROS,完成底盘功能包与接口集成;RTK 实地导航联调。Vue / Vite、Node.js、WebSocket / SQLite、ThingsBoard、MQTT / HTTP,uni-app / Vue 3 移动端应用、Pinia 状态管理与静态网页部署。
能力与项目对应
| 能力方向 | 实际项目中的实现 | 成果载体 |
|---|
| 嵌入式与运动控制 | 裸机周期任务、路径跟踪、双轮速度闭环、电子差速 | 智能车全国总决赛二等奖 |
|---|
| 驱动通信与导航联调 | RS485 / Modbus RTU、双伺服驱动、RTK 路径纠偏 | 油茶机器人下地导航测试 |
|---|
| 物联网全链路集成 | 设备接入、命令追踪、自动化任务、实时 Web 界面 | 省级竞赛三等奖 · 七类操作页面 |
|---|
| 移动端 AI 应用 | RenderJS 流式桥接、Tool Calling、本地记忆与 SQLite | SAN · Android 应用开发实践 |
|---|
| Web 与交互实现 | Vue / Vite、Node.js、uni-app 与静态部署实践 | 监控平台 · 本站 · 可试玩作品 |
|---|
辅助工具与拓展方向+
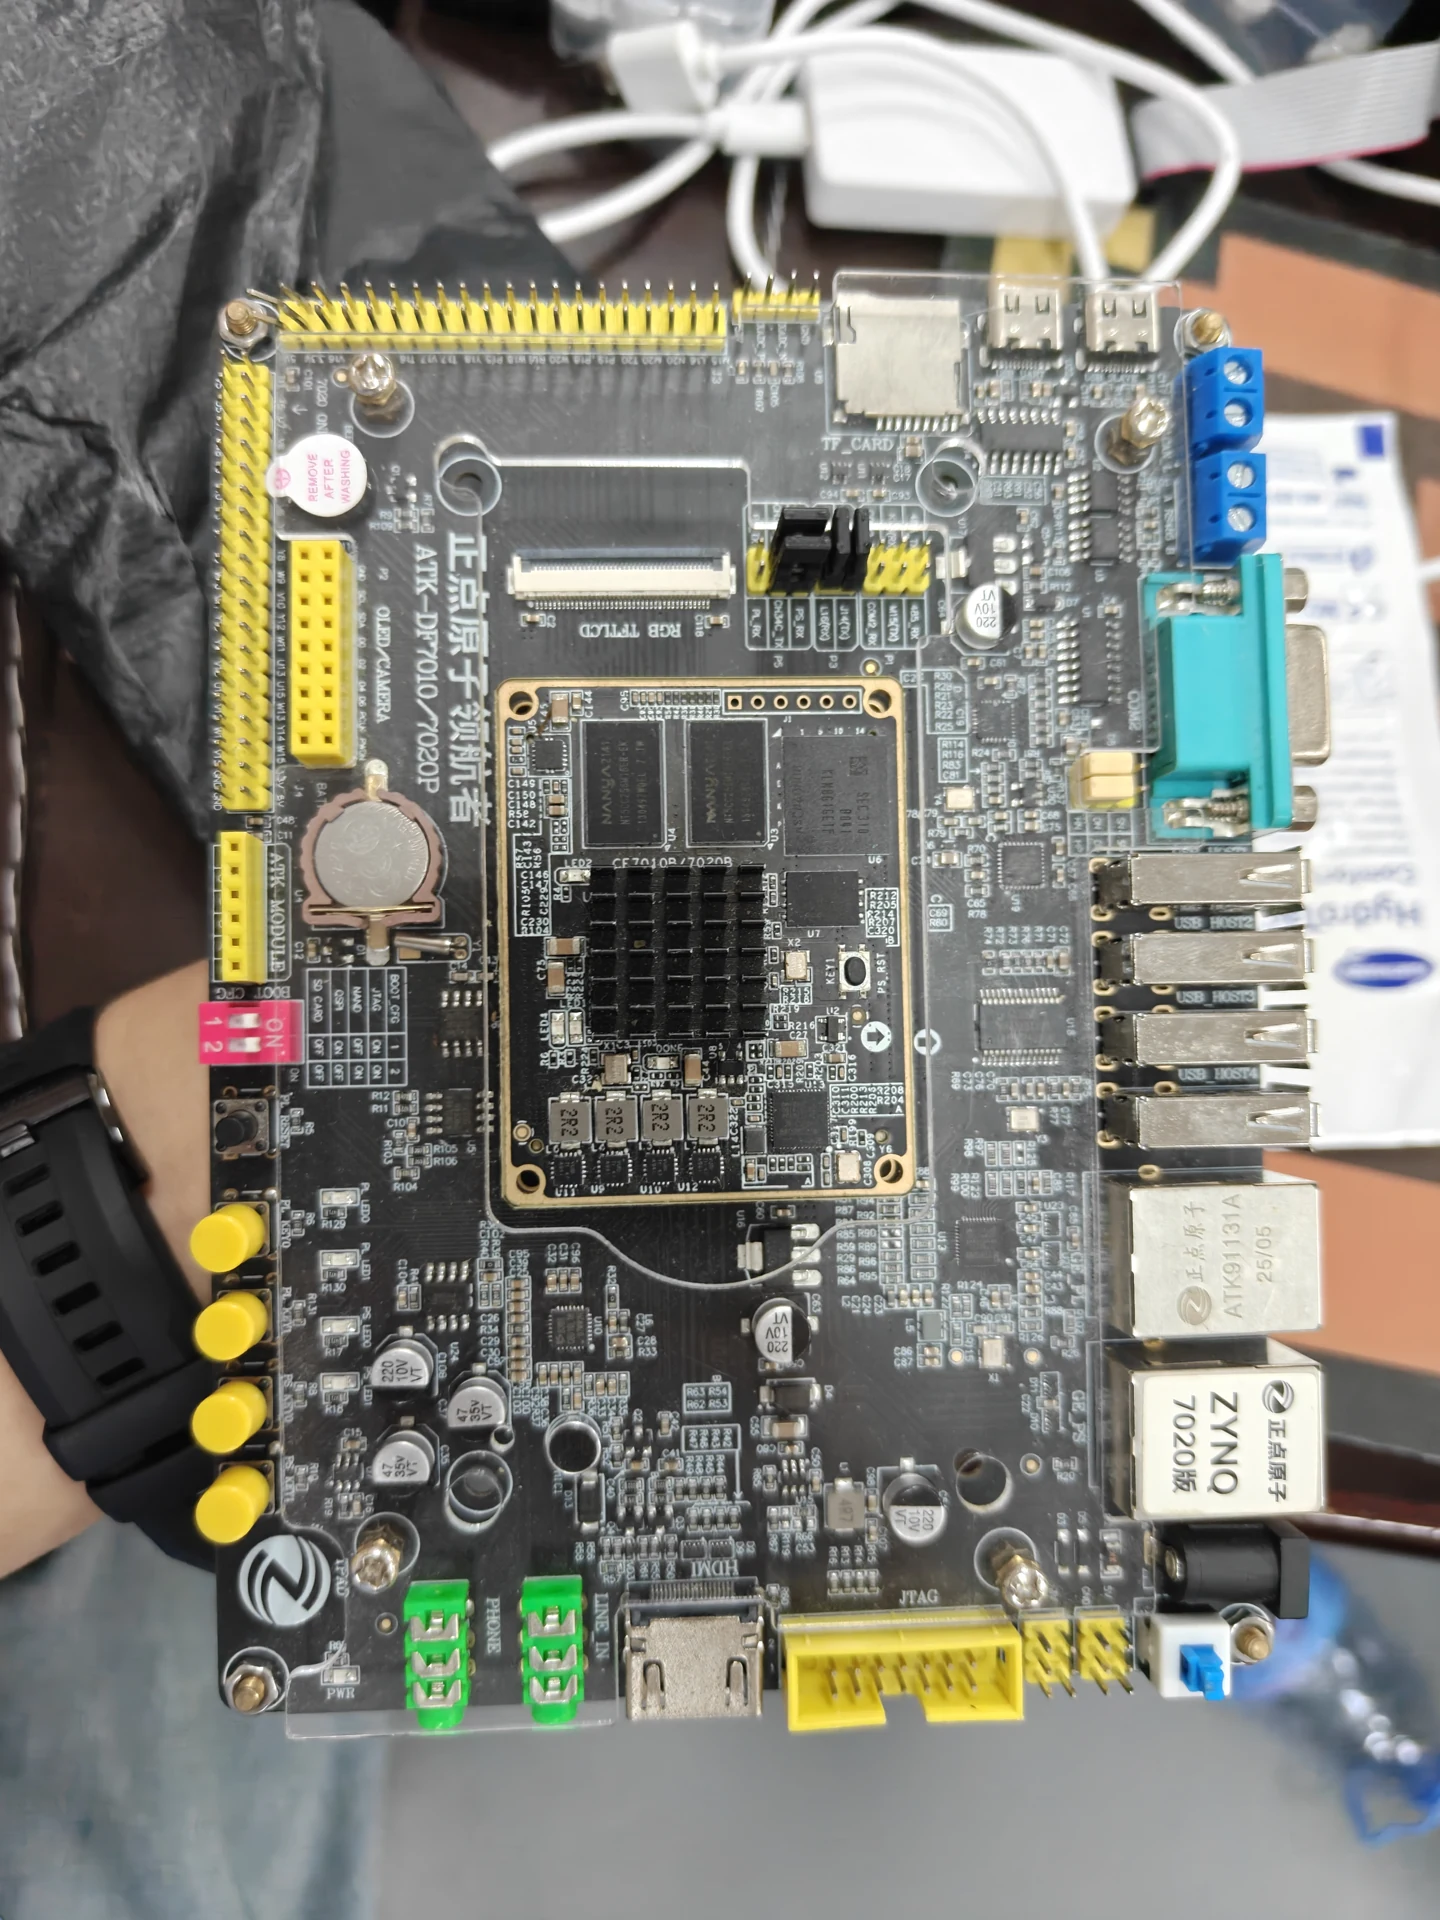
Zynq / FPGA 板级实践
完成 Verilog 基础模块、Testbench 仿真、时钟与 BRAM 实验;继续学习 PS / PL 协同与硬件加速。
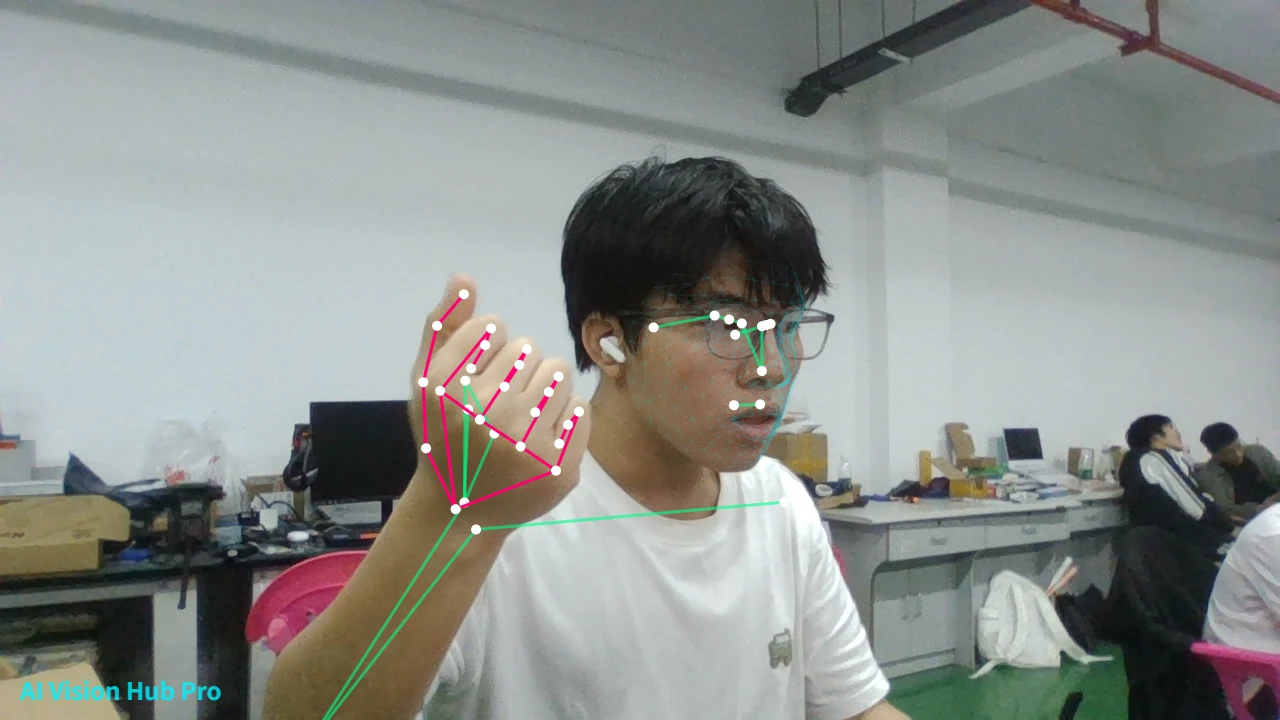
视觉交互实验
接触人脸、手部与人体关键点识别,通过可视化输出观察识别结果与实时交互效果。
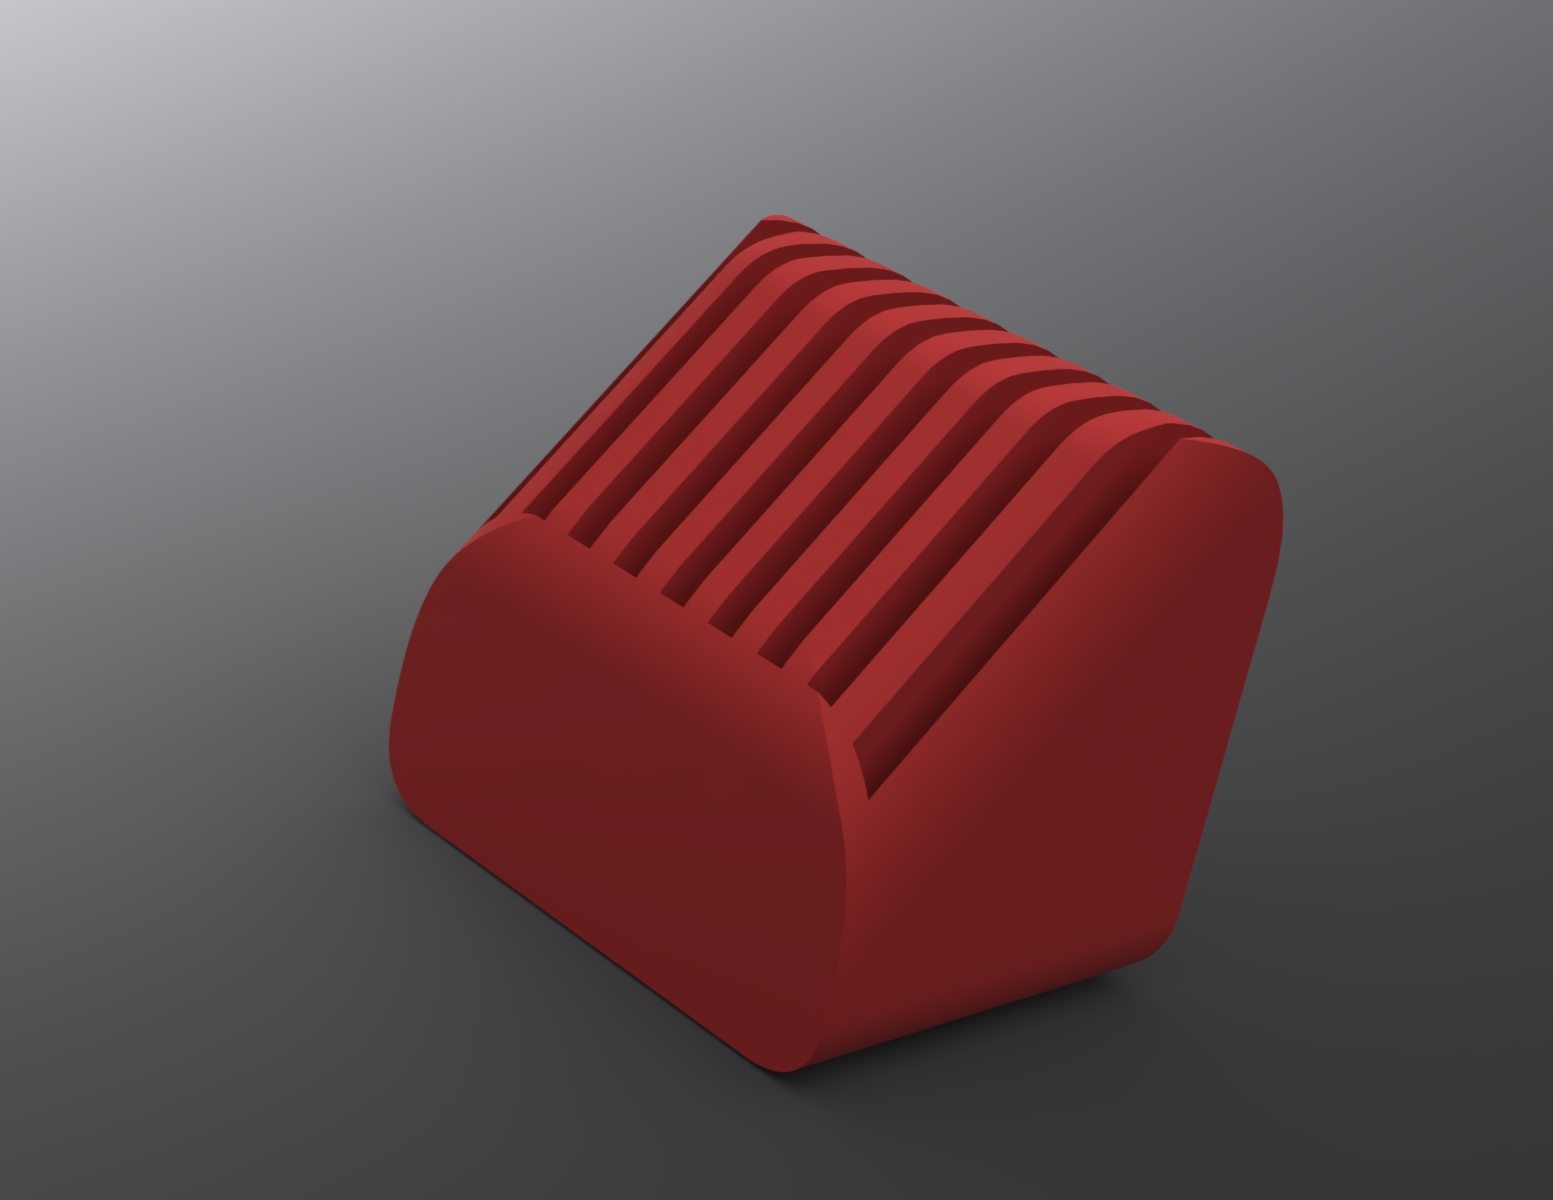
SolidWorks 结构设计
进行外壳与 SD 卡收纳盒建模,结合 3D 打印,为软硬件实践提供结构辅助。
03 / BEYOND THE CODE
教育背景与
校园实践
2025 级电子信息工程本科生,围绕嵌入式、运动控制与机器人持续开展项目实践。担任智能车队长与协会文宣部长,参与竞赛组织、技术交流和成果传播。
我的 HearMe 网站EDUCATION / 教育背景电子信息工程 · 本科在读
中南林业科技大学 · 电子信息与物理学院
2025.09 — 2029.06(预计)CAMPUS / 校园经历智能车协会 · 文宣部长
负责宣传材料与赛事报道,参与招新、竞赛组织和技术交流。
2026 — 2027 · 物联网协会 / 电子协会 / 融媒体中心RECOGNITION / 荣誉竞赛荣誉
智能汽车竞赛全国二等奖
湖南省物联网创新设计大赛三等奖
证书原图半程马拉松完赛 · 1:57:46 / 持续学习,持续实践。